|
Buzdugan I.D.,
Mogan Gh.L. Proiectarea roboților. Universitatea Transilvania din Braşov |
||||||||
|
Subcap.2.1.2 Scheme funcționale,
sisteme de coordonate și spații de lucru (operare) |
||||||||
|
Scheme funcționale generale și
sisteme de coordonate Varianta TR
Varianta RT
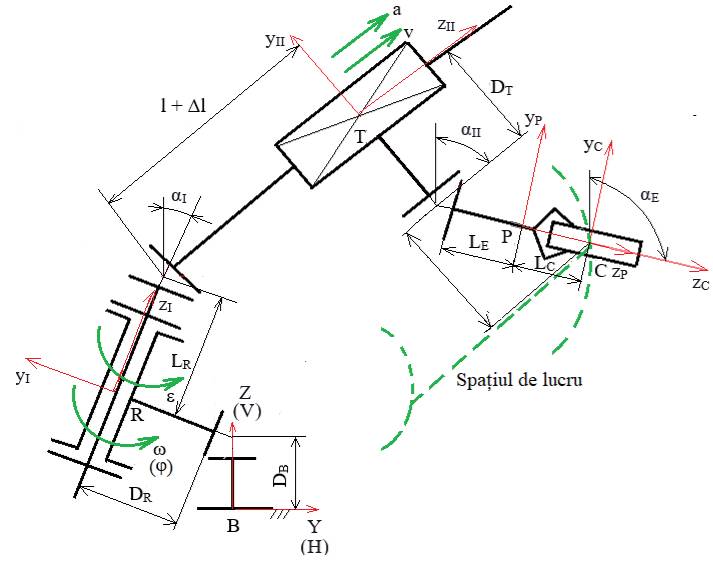
Semnificațiile notațiilor: Y(H)
– axa orizontală, Z (V) – axa verticală; R – cuplă de rotație, T – cuplă de
translație, B – element de bază, P – prehensor, C – corpul (obiectul de
manipulat); zI – axa z a modulului I, yI – axa y a modulului I; zII – axa z a modulului II, yII – axa y a modulului
II; zP – axa z
asociată prehensorului, zC
– axa z asociată corpului (obiectului), yP – axa y asociată prehensorului; yC – axa y corpului (obiectului); l, v, a - cursa, viteza, accelerația
modulului de translație (T);
φ, ω, ε -
unghiul, viteza unghiulară, accelerația
unghiulară a modulului de rotație (R); αI, αII, αE – unghiurile
raportate la axa verticală (V) ale modulului MI, modulului MII,
respectiv, prehensorului P; DB, DT, DR, LR,
LE, LC – dimensiuni care se vor stabili la modelarea în
CATIA. Obs. -
Axele
z ale sistemelor de coordonate sunt perpendiculare pe planul schemelor de mai
sus (identic cu planul de lucru implicit în CATIA). -
Unghiurile
αI, αII și αIII pot avea valori oarecare, uzual (dar și
pentru proiect) se întâlnesc cele din tabelul următor.
Spațiul
de lucru Ținând
cont de mișcările cuplelor și de valorile curselor l, pentru cupla T,
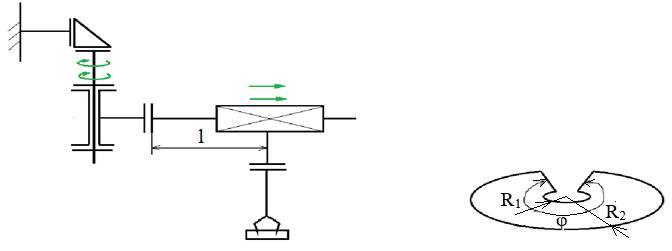
și φ, pentru cupla R, spațiul de lucru are forma unui
sector de suprafață tronconică cu dimensiunile l (cursa cuplei T),
φ (cursa cuplei R), R1, R2 (valorile acestor raze
se vor determina pentru fiecare caz particular în parte după modelarea în
CATIA).
Exemplu
Obs. R2
= R1 + l |