|
Buzdugan I.D.,
Mogan Gh.L. Proiectarea roboților. Universitatea Transilvania din Braşov |
||||||||||||||||||||||||||
|
Subcap.2.1.1 Scheme cinematice și
structurale funcțional-constructive
|
||||||||||||||||||||||||||
|
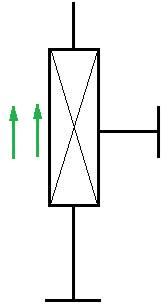
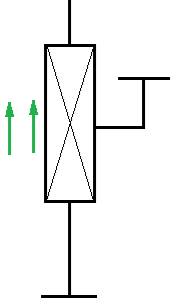
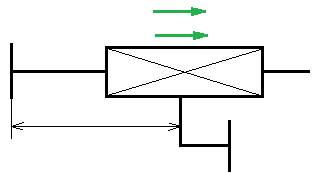
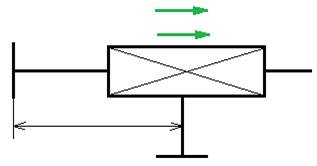
Scheme structurale componente și
orientări posibile
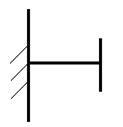
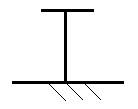
(H – orizontal; V – vertical): x Baza
(B)
Cupla
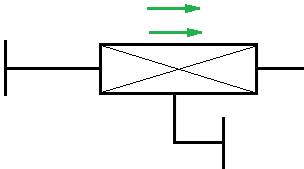
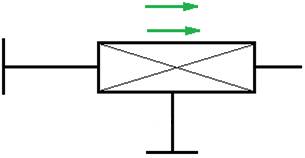
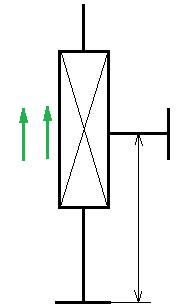
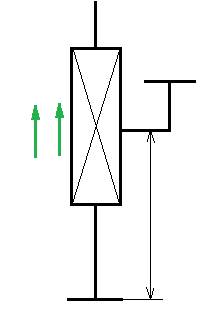
de Translație (T)
Cupla
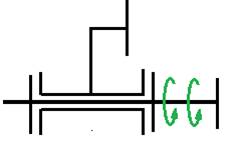
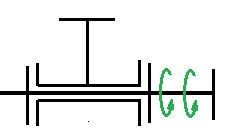
de Rotație (R)
Prehensor
(P)
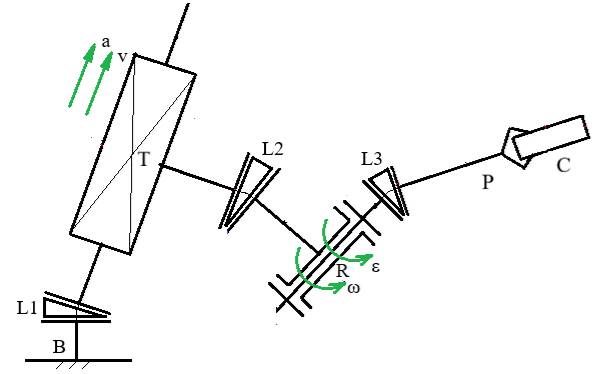
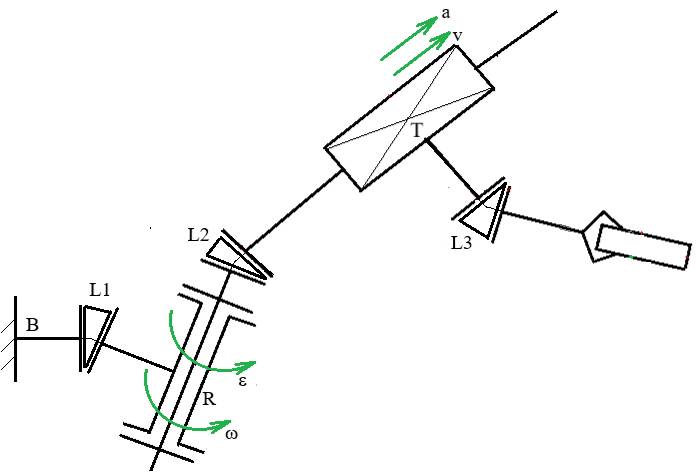
Scheme cinematice generale Varianta TR
Varianta RT
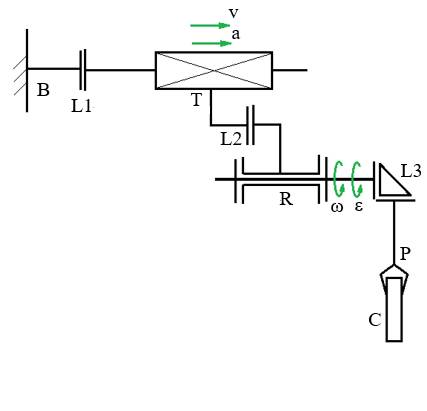
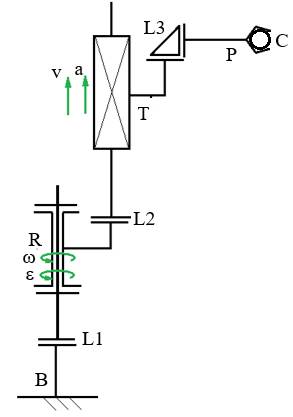
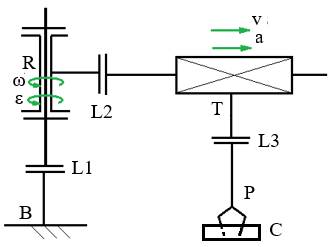
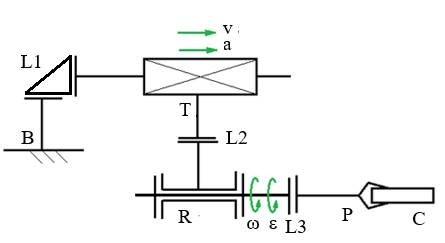
Exemple de scheme cinematice
B(V) - R(VH) - T(VH) - P(V) B(H) - R(VH) - T(VH) - P(H)
B(H) - T(HH) - R(HH) - P(V) B(V) - R(VH) - T(VV) - P(H)
B(V) - R(VH) - T(HV) - P(V) B(V) - T(HV) - T(HV) - P(H)
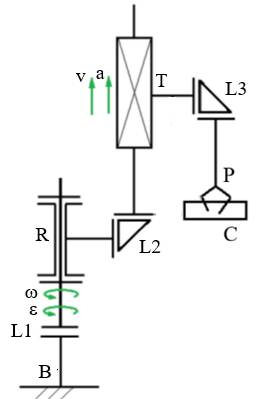
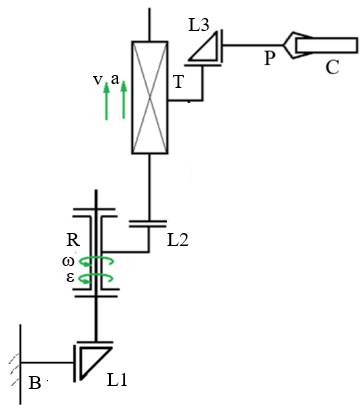
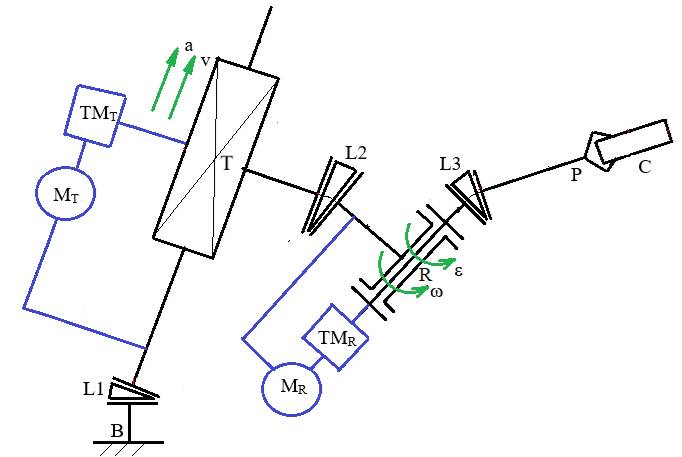
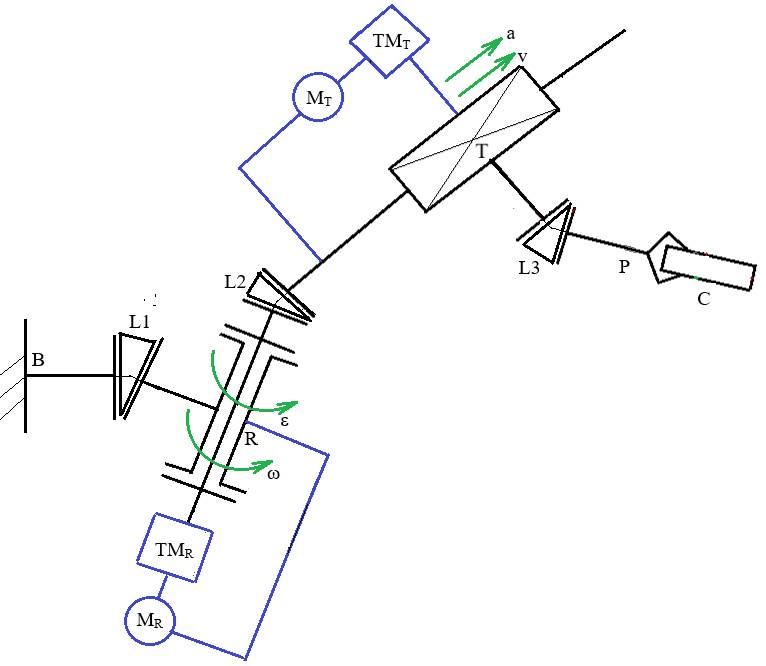
Semnificații notații: R – cupla de rotație; T – cupla de translație; L1, L2, L3 – elemente dde legătură B-R, B-T, R-T, T-R, T-P, R-P. Scheme structurale funcțional-constructive Varianta V-TR
Varianta V-RT
Semnificații notații: MR - motorul cuplei R, MT
- motorul cuplei T,
TMR - transmisia mecanică
a cuplei R, TMT - transmisia
mecanică a cuplei T |
||||||||||||||||||||||||||